ZD850 フルカーボンファイバー製 850mm ヘキサコプターフレーム APM2.8 Pixhawk 2.4.8 フライトコントローラー S26d7756368075


ZD850 フルカーボンファイバー製 850mm ヘキサコプターフレーム APM2.8 Pixhawk 2.4.8 フライトコントローラー S26d7756368075

販売価格: 104,013円(税込)
商品詳細
ZD850 フルカーボンファイバー製 ZD 850 ヘキサローターフレームキット FPV用折りたたみ式着陸装置付きヘキサコプターフレームキット
仕様:
- 対角ホイールベース: 850mm
- 重量:約1210 g
- 材質:フルカーボンファイバー
Pixhawk PX4 オートパイロット PIX 2.4.8 32ビットフライトコントローラー
特徴:
1. 高度な32ビットARM CortexM4高性能プロセッサにより、NuttX RTOSリアルタイムオペレーティングシステムを実行可能;
2. 14個のPWM/サーボ出力;
3. バスインターフェース(UART、I2C、SPI、CAN);
4. バックアップ電源とバックアップコントローラが統合されており、プライマリコントローラに障害が発生した場合はバックアップ制御に切り替わり、安全が確保されます;
5. 自動モードと手動モードを搭載;
6. 冗長電源入力とフェイルオーバー機能を搭載;
7. 多色LEDライト;
8. マルチトーンブザーインターフェースを装備
9. マイクロSDによる飛行データの記録;
仕様:
マイクロプロセッサ
1.32 2 MBフラッシュ STM32F427 Cortex M4(ハードウェア浮動小数点演算ユニット搭載)
2. 周波数:168MHZ 256K RAM
3.32 STM32F103 バックアップコプロセッサ
センサー
1.L3GD20 3軸デジタルジャイロスコープ 16
2.LSM303D 3軸加速度センサー 14 / 磁力計
3.MPU6000 6軸加速度センサー / 磁力計
4.MS5607 高精度気圧計
インターフェース
1 .5 高電圧対応 UART 1 2(ハードウェアフロー制御付き
2. 2 CAN
3.Spektrum DSM / DSM2 / DSM-X 衛星受信機対応入力
4.Futaba SBUS 互換の入力および出力
5.PPM 信号入力
6.RSSI (PWM または電圧) 入力
7.I2C
8.SPI
9.3.3 および 6.6VADC 入力
10. 外部 MICRO USB インターフェース
コンパス非搭載の APM V2.8.0 フライトコントローラーアップグレードバージョン
APM V2.8.0 の説明:
- V2.52:I2Cインターフェースが多機能MUXインターフェースに変更
- テレメトリとOSDインターフェースを併用する場合、絶縁抵抗が追加された修正版により、インターフェース間の干渉が効果的に回避される
-
V2.52 バージョンの 3.5V 電源は IPS79133 を採用しており、耐電圧は 6V
出力電流は 100mA で、6 つの IC に電力を供給するには
電源能力がわずかに不十分であり、焼損しやすい。 新バージョンでは
、米国のLP2985-3.3(耐電圧16V)を採用し、信頼性が向上し、ジャイロの故障の可能性を低減しています
APM V2.8.0 フライトコントローラー
- コンパスなし
- 針:ストレート
- 電源: LP2985-3.3
- 最大電圧:16V
- 47uF タンタルコンデンサを追加
- ポート:MUX(UART0、UART2、mnnI2、OSDはオプション、OSDがデフォルトの出力)
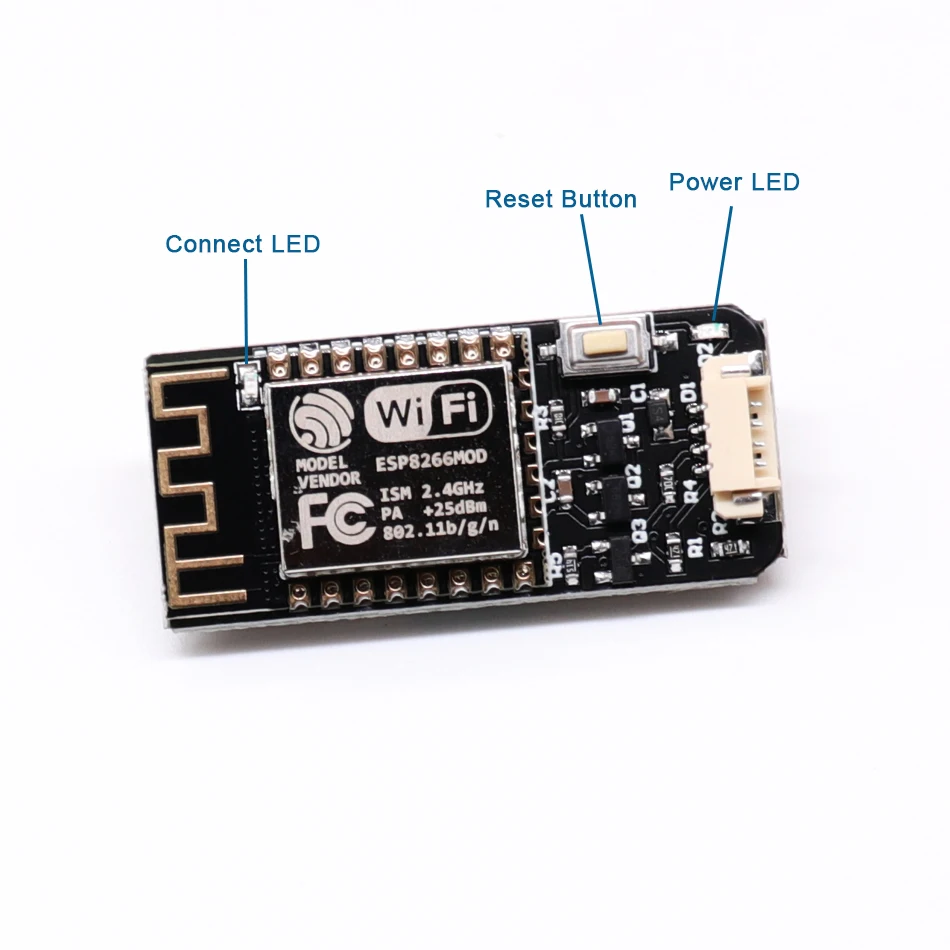
新しい MAVLink2 Pixhawk APM フライトコントローラー、FPV ドローン、スマートフォン、タブレット用のアンテナ付きワイヤレス Wi-Fi 無線テレメトリーモジュール
ファームウェアによって異なり、2 つのポートが使用できるものもあれば、1 つのポートしか使用できないものもあります。 そのため、接続に利用可能なポートのいずれかを見つけてください。
PX4ファームウェアを使用する場合、TELEM1のみ使用可能で、TELEM2は使用できません。
Ardupilotファームウェアの場合、TELEM2ポートの使用を推奨します。 あるいは、接続に利用可能なポートのいずれかを見つけてください。
PX4ファームウェアの場合は、TELEM1ポートを使用してください。
5010 360kv モーター:
説明:
これらは本当に素晴らしいアウトランナーです。 このシリーズをテストしましたが、非常に良好に動作します。
これは 5010-14 360KV ブラシレスモーターです。
特徴:
1. 機械加工されたアルミニウム製のフロントハウジングには、4 つのファンスタイルの冷却穴があり、モーターの稼働中に空気を送り込みます。
2.16 mm および 19 mm の穴間隔を持つ、ネジ付きリア取り付け穴により、さまざまな用途に対応します。
3.トラブルのない動作を実現するため、高温定格の特別に設計された NdFeB 磁石を採用しています。
4.モーターの焼損リスクを最小限に抑えるため、巻線には耐熱温度 140 ℃ (356 ℉) の電線が使用されています。
5.高品質なステータープレートは、巻線の短絡を防ぐため、内面にエポキシコーティングが施されています。 このモーター 5010 には、厚さ 0.20mm のステータープレートが使用されています。
6.当社のすべてのモーターでは、モーターシャフトを支えるために、高品質のシールド付きかつ永久潤滑されたボールベアリングが使用されています。
7.高
温度用接着剤を使用して、ステーター巻線を固定し、
巻線のずれや挟み込み、短絡を防止しています。
モーターサイズ:50×10mm
シャフトサイズ:4mm
重量:80g
KV(rpm/V): 360
バッテリー:2-6Li-Po
ESC:20-40A
梱包リスト:
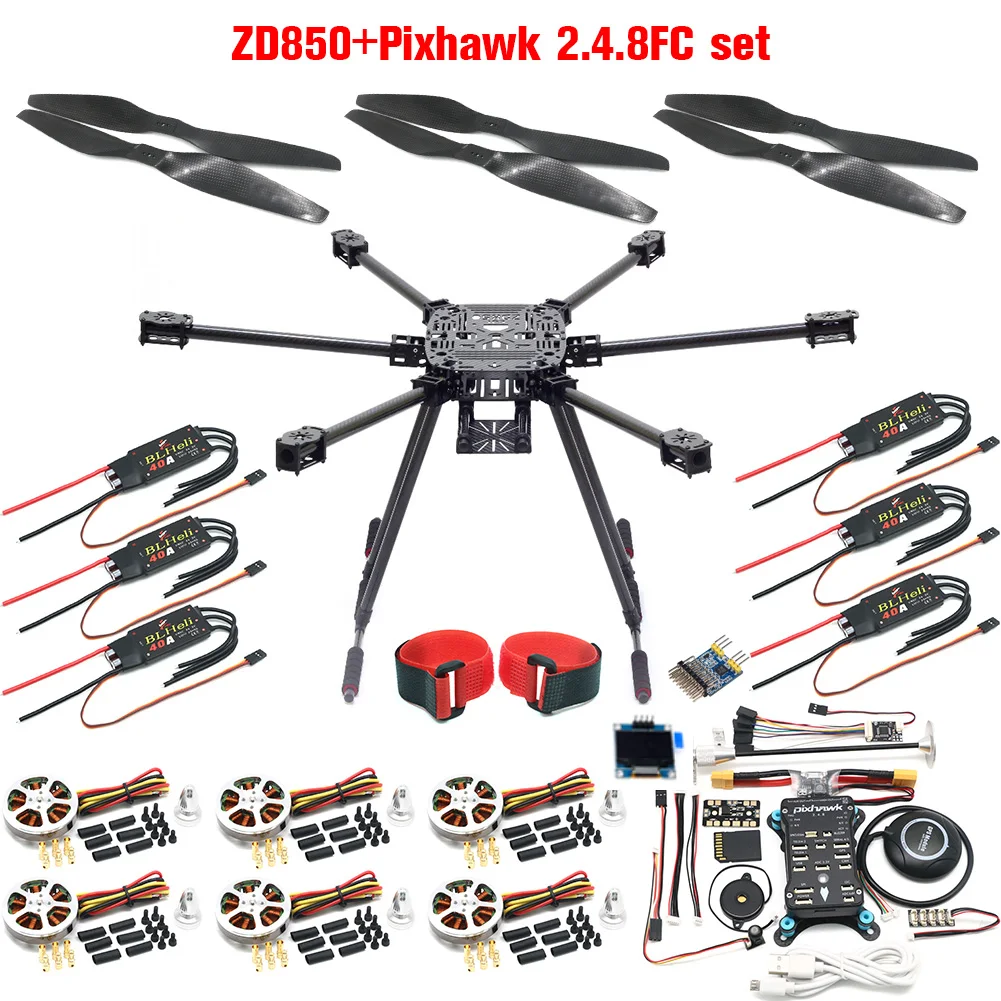
- ZD850 カーボンファイバー製クアッドコプターフレームキット × 1
- カーボンファイバー製ランディングギア × 1
- 5010 360KV モーター × 6
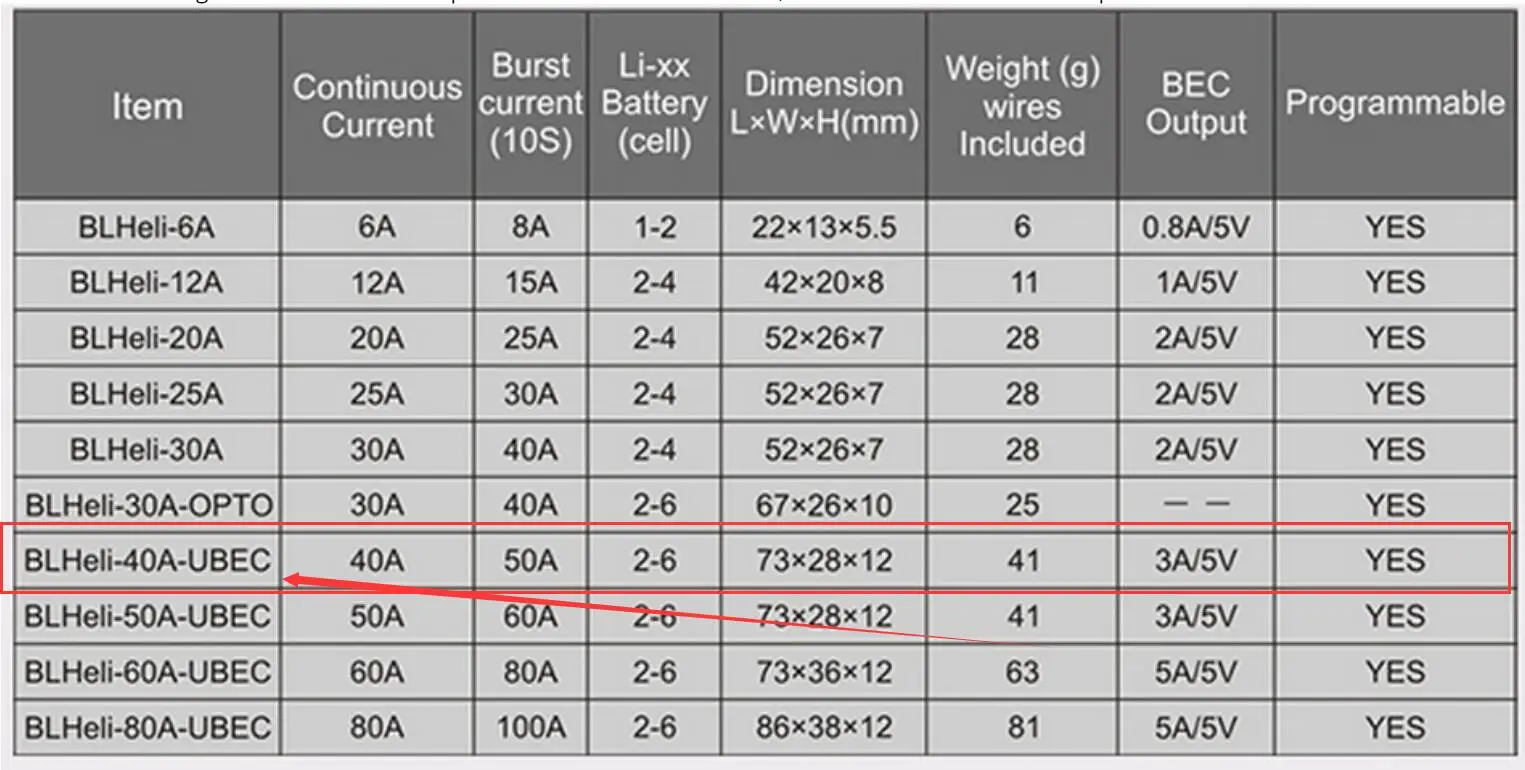
- 40A 2-6S ブラシレスESC × 6
- コンパス付きAPM2.8フライトコントローラー × 1
- ショックアブソーバー × 1
- M8N GPSモジュール × 1
- ブラックGPSホルダー × 1
- パワーモジュール × 1
- 2.4G Wi-Fiテレメトリーモジュール x 1
- ミニOSD x 1
- 5V/12V PDB x 1
- バッテリーベルト x 2
- 1555 カーボンファイバープロペラ x 3ペア
または
- ZD850 カーボンファイバー製クアッドコプターフレームキット × 1
- カーボンファイバー製ランディングギア × 1
- 5010 360KV モーター × 6
- 40A 2-6S ブラシレスESC × 6
- Pixhawk 2.4.8 32bit ARM フライトコントローラー×1
- ショックアブソーバー×1
- 4G TFカード(IOファームウェア書き込み済み) x1
- Neo-M8N GPSモジュール x1
- ブラックGPSホルダー x1
- 電源モジュール x1
- Pixhawk OSD OLEDディスプレイ x1
- I2Cスプリッター拡張モジュール(ケースなし) x1
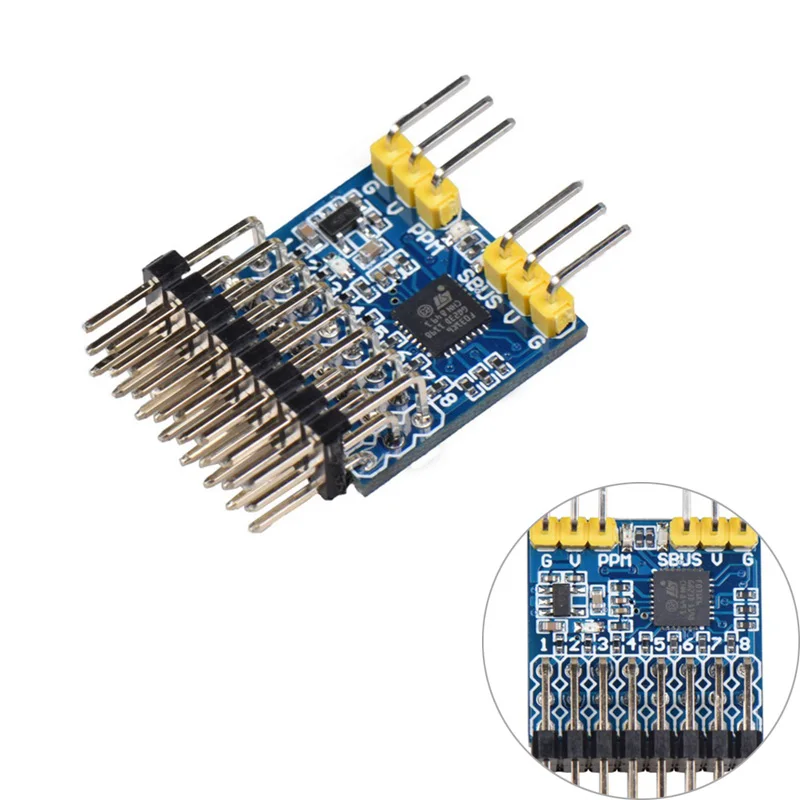
- PPMモジュール(ケースなし) x1
- 5V/12V PDB x1
- バッテリーベルト x 2
- 1555 カーボンファイバープロペラ x 3ペア



■商品は海外倉庫からの発送、納品は約9-20日です。天気状況などの影響で遅れる場合もあります。
■輸入品ですので、外箱にダメージがある場合があります、ご了承上でご注文をお願いします。
■初期不良・不良品による返品・交換(3日内)の返品送料(東京まで)はお客様負担となります。
レビュー
0件のレビュー